
MID360安装位置

MID360安装位置
这里修改实车入口 src/robot_description/resource/xmacro/reality_robot.sdf.xmacro和simulation_robot.sdf.xmacro。
北极熊原方案的雷达放在底盘上;YSU当前已挂在gimbal_yaw。下面先保留原始底盘安装示例,后面说明当前挂载关系。
        <!--livox-->
        <xmacro_block name="livox" prefix="front_" parent="chassis" pose="0.0496 0.0936 0.435 -${pi/12} 0 0" update_rate="20" samples="1875"/>
这代表:
chassis
└── front_mid360
改为parent="gimbal_yaw"时,pose也必须按新的父坐标系重新表达安装外参,不能直接沿用相对chassis的数值。
我们想要的TF链是:
chassis
  │
  │ gimbal_yaw_odom_joint(fixed)
  ▼
gimbal_yaw_odom
  │
  │ fixed
  ▼
gimbal_pitch_odom
  │
  │ gimbal_yaw_joint = joint_yaw
  ▼
gimbal_yaw
  │
  │ gimbal_pitch_joint = joint_pitch
  ▼
gimbal_pitch
当前gimbal_yaw_odom_joint、gimbal_pitch_odom_joint固定,唯一实际yaw在gimbal_yaw_joint。因此gimbal_yaw_odom位于实际yaw关节之前,gimbal_yaw位于之后,两处挂载的运动关系不同;即使零位时两系重合,也不能认为挂在哪都一样。
MID360固定挂在gimbal_yaw,随实际yaw转动;实际pitch关节在雷达挂载层之后,所以雷达不随pitch转动。挂在gimbal_yaw_odom则不会跟随这个yaw关节转动。
chassis
  └── fixed → gimbal_yaw_odom
        └── fixed → gimbal_pitch_odom
              └── gimbal_yaw_joint(唯一实际yaw)→ gimbal_yaw
                    ├── front_mid360(固定安装,随yaw)
                    └── gimbal_pitch_joint(实际pitch)→ gimbal_pitch
当前reality_robot.sdf.xmacro与simulation_robot.sdf.xmacro的MID360挂载值一致:
        <!--livox-->
        <xmacro_block name="livox" prefix="front_" parent="gimbal_yaw" pose="0.0496 0.0936 0.435 -${pi/12} 0 0" update_rate="20" samples="1875"/>
这组pose是当前源码中的安装外参,实物安装尺寸和轴向仍需测量核对。
然后还有一个只影响仿真的参数需要修改:
src/robot_description/resource/models/mid360/model.sdf.xmacro:
我们前面已经规定好了,这个front_mid360就是Livox 官方点云坐标系 O。
所以要把
<sensor name="${prefix}mid360_lidar" type="gpu_lidar">
    <ignition_frame_id>${prefix}mid360</ignition_frame_id>
    <pose>0 0 0.03 0 0 0</pose>
改成
<sensor name="${prefix}mid360_lidar" type="gpu_lidar">
    <ignition_frame_id>${prefix}mid360</ignition_frame_id>
    <pose>0 0 0 0 0 0</pose>
- mid360
- mid360的原点:
大疆官方资料
规定的方向: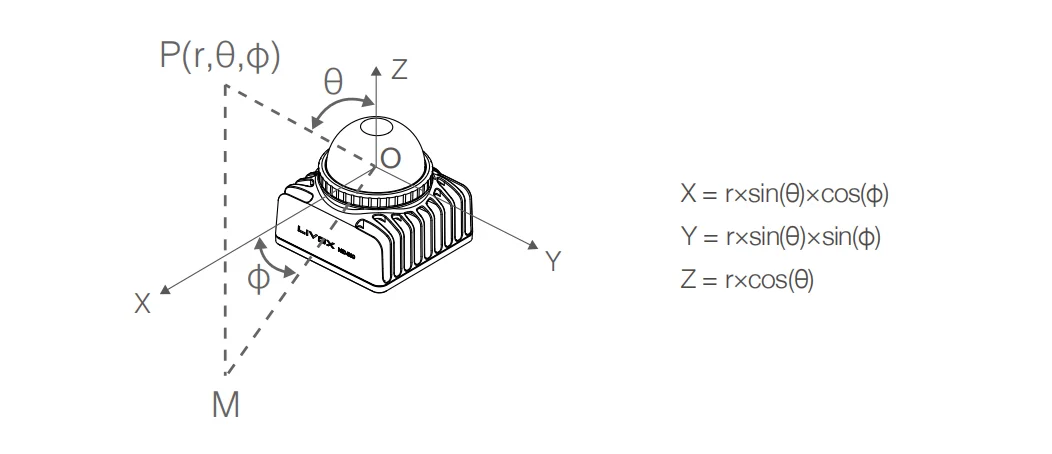
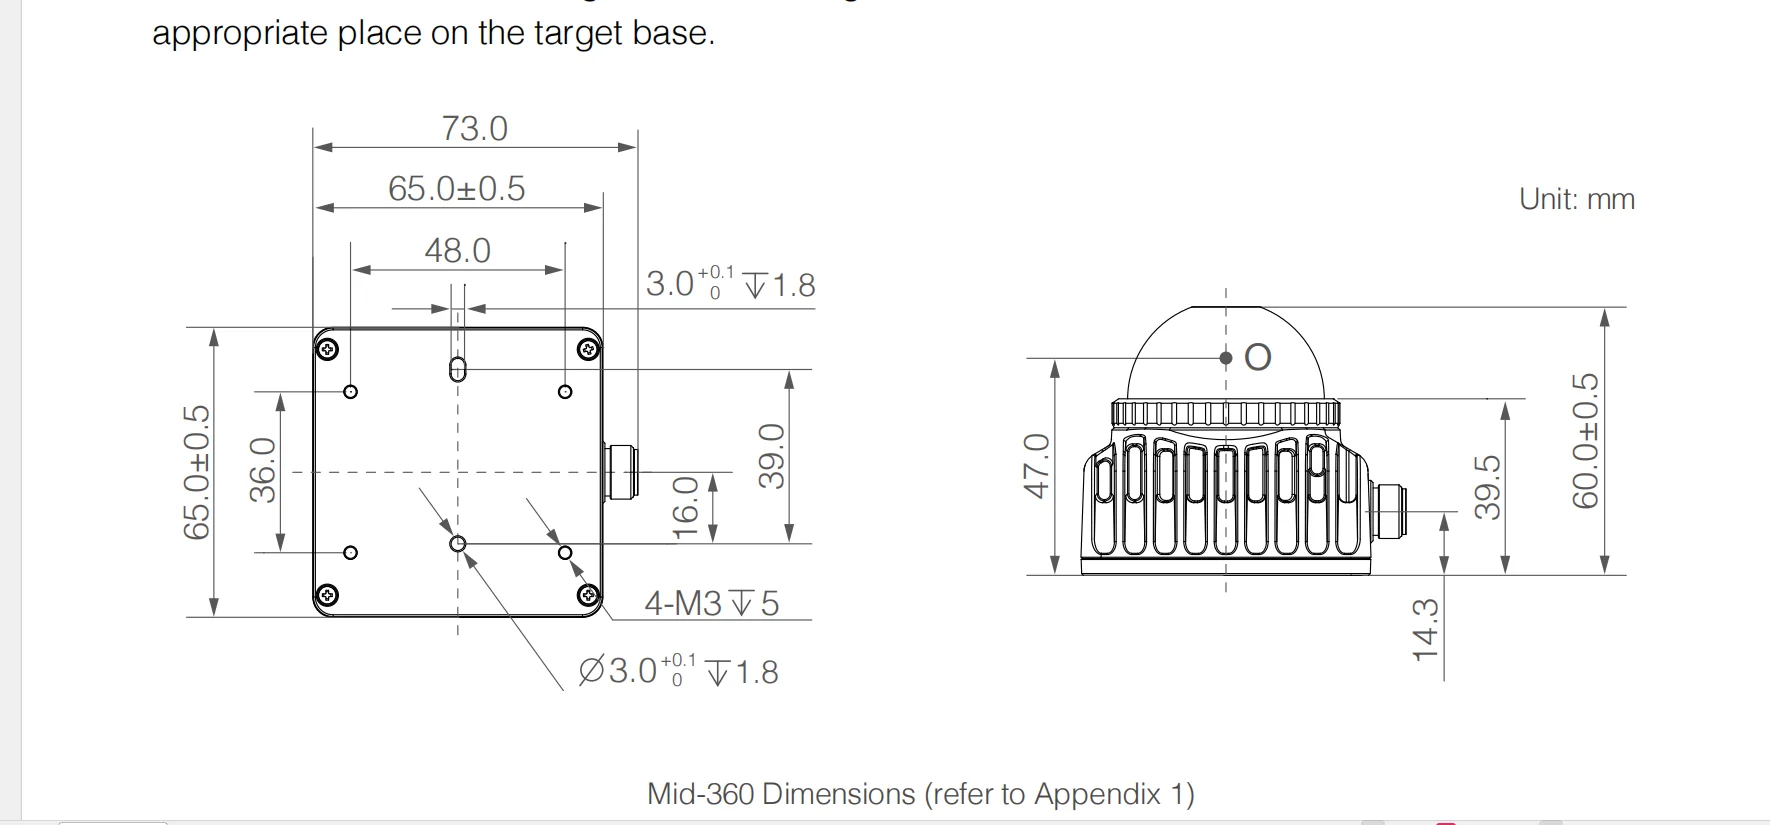
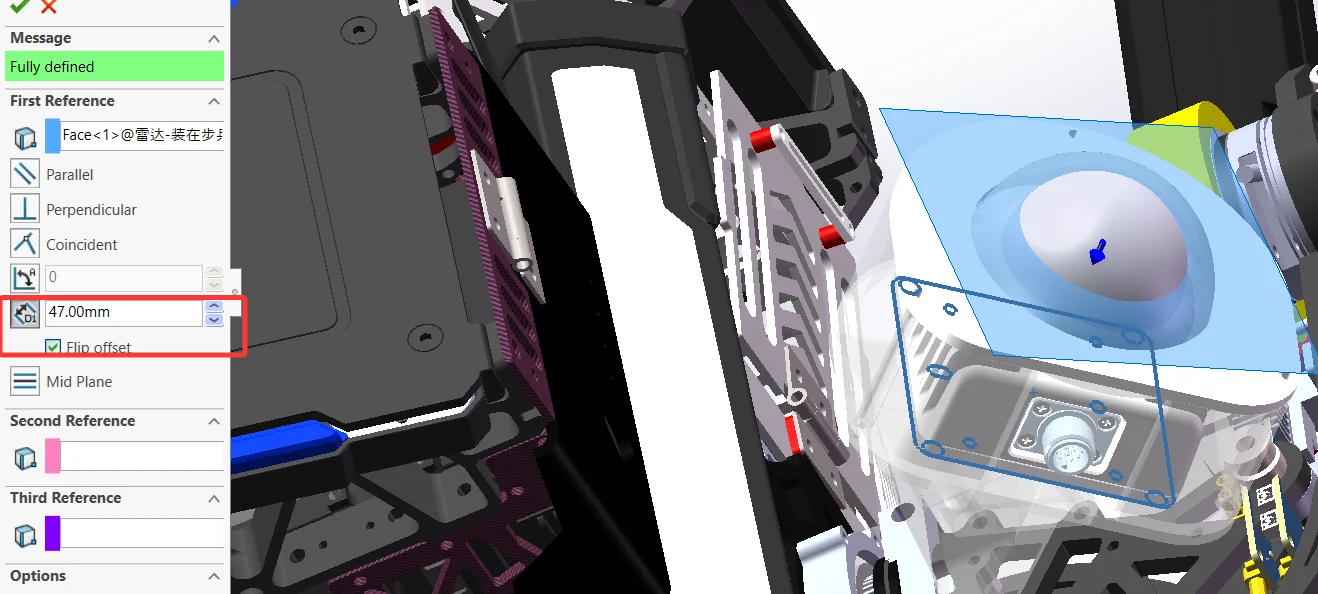
如上图可知,位于激光雷达的中心轴上,并距离底面47mm处。
也就是底部安装面中心 │ │ +47 mm ↓ O 点
先量 chassis / 云台坐标原点 到 Mid360 底部安装面中心的位置,然后 Z 再补这 47 mm,就能得到 chassis / 云台 → Mid360 官方 O 点的位置。
官方说明:
官方手册明确规定:Mid-360 的 O-XYZ 是点云坐标系,其中 O 是点云原点。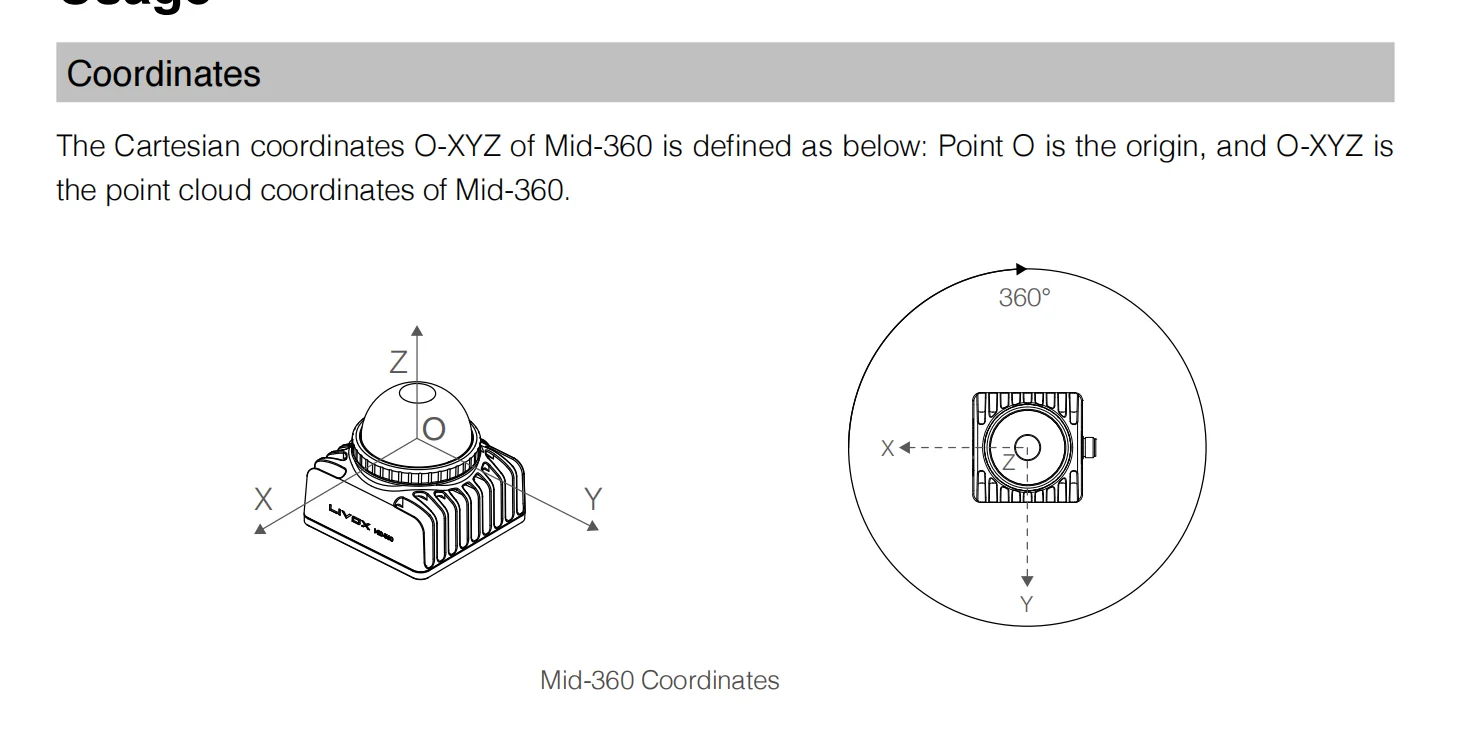
而内置 IMU 芯片相对于这个点云坐标系的位置是:x = +11.00 mm y = +23.29 mm z = -44.12 mm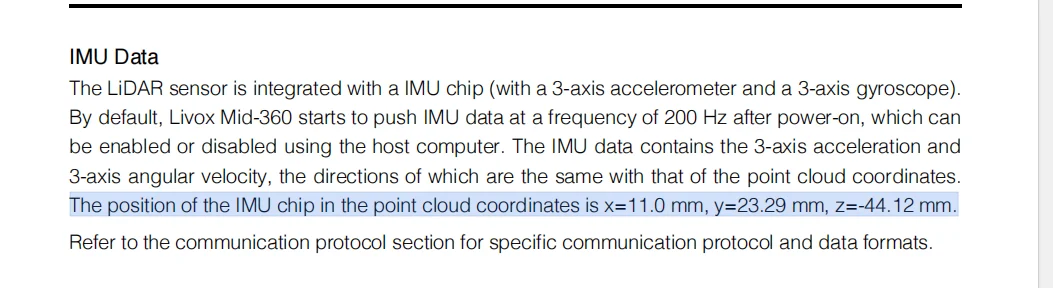
front_mid360 = LiDAR 点云 O 点
        ●
        │
        │  (+11, +23.29, -44.12) mm
        │
        ● IMU 芯片原点
这里先提前说明下``front_mid360`就是雷达的O_XYZ原点,具体怎么推出来的,请往下看。- mid360的pose
<!--livox--> <xmacro_block name="livox" prefix="front_" parent="chassis" pose="0.16 0.0 0.18 ${pi/6} 0.0 ${pi/2}" ... />- 这个 pose 是 : chassis 坐标系 → front_mid360 坐标系
- 按北极熊这个来,是严格相对于 chassis 原点。
- 他的雷达是装在底盘上的,所以
parent="chassis",如果雷达要装在云台,就改成parent="gimbal_yaw",那么偏移也会变成相对于gimbal_yaw坐标系的偏移。.
x = +0.16 m
y =  0
z = +0.18 m
意思是 Mid360 O原点相对于 chassis 原点:向前 160 mm 左右不偏 向上 180 mm
他这里pose的后三个参数是RPY,也就是相对于chassis 原点的偏移:roll = π/6 = 30° pitch = 0° yaw = π/2 = 90°
经过测量,只有roll偏了40度,也就是${2*pi/9}
另外你在 Mid360 model 里还会看到:<visual> <pose>0 0 0 0 0 ${pi}</pose>
这个只是外观 mesh 转了 180°,不等于雷达传感器 frame 转了 180°。不要拿这个来算 TF。- mid360到底量它外壳哪个点?
这里还要再精确一层。 北极熊当前 Mid360 模型内部是:<joint ...> <child>${prefix}mid360</child> </joint> <link name="${prefix}mid360">
这里的${prefix}mid360会被解析为front_mid360:
这个front_mid360一直很懵逼,他到底是什么? 他在readme里写的仿真里是简化的,所以不要在仿真里反推这个坐标系的原点到底是什么? 在reality的Point LIO里你可以看到extrinsic_T: [-0.011, -0.02329, 0.04412],这正是官方IMU的偏移。 而frame_id = front_mid360,所以说,反推出来front_mid360是我们点云的坐标系,也就是O_XYZ.
而北极熊的 LiDAR 光学/扫描传感器实际上还额外:<sensor name="${prefix}mid360_lidar" ...> <pose>0 0 0.03 0 0 0</pose>front_mid360 link 原点 │ │ +30 mm ▼ LiDAR 扫描原点
而 IMU:<sensor name="${prefix}mid360_imu" type="imu">
没有额外 pose,所以当前仿真里基本相当于:IMU 原点 = front_mid360 原点- mid360最后各个数据究竟填什么?
front_mid360为mid360的O_XYZ的原点。
那么Mid360官方点云原点就和O_XYZ原点重合。 那么Mid360官方IMU原点就和O_XYZ有(+11, +23.29, -44.12)mm的偏移量。(但这里没必要给pose,在point_lio里给pose即可)
所以<!-- chassis -> Mid360 官方点云 O --> <xmacro_block name="livox" prefix="front_" parent="chassis" pose="实际 x 实际 y 实际 z 实际 roll 实际 pitch 实际 yaw" />
然后 Mid360 仿真内部:<sensor name="${prefix}mid360_lidar" type="gpu_lidar"> <pose>0 0 0 0 0 0</pose>
而IMU这边,北极熊的方案我看懂了,虽然他让IMU坐标系与点云坐标系直接重合,并且仿真里也是重合的。 而在reality里,他是extrinsic_T: [-0.011, -0.02329, 0.04412],这里明显是已经考虑到了这个偏移,所以我们没必要修改IMU的坐标系偏移。
先平行于底面,做一个参考基准面。
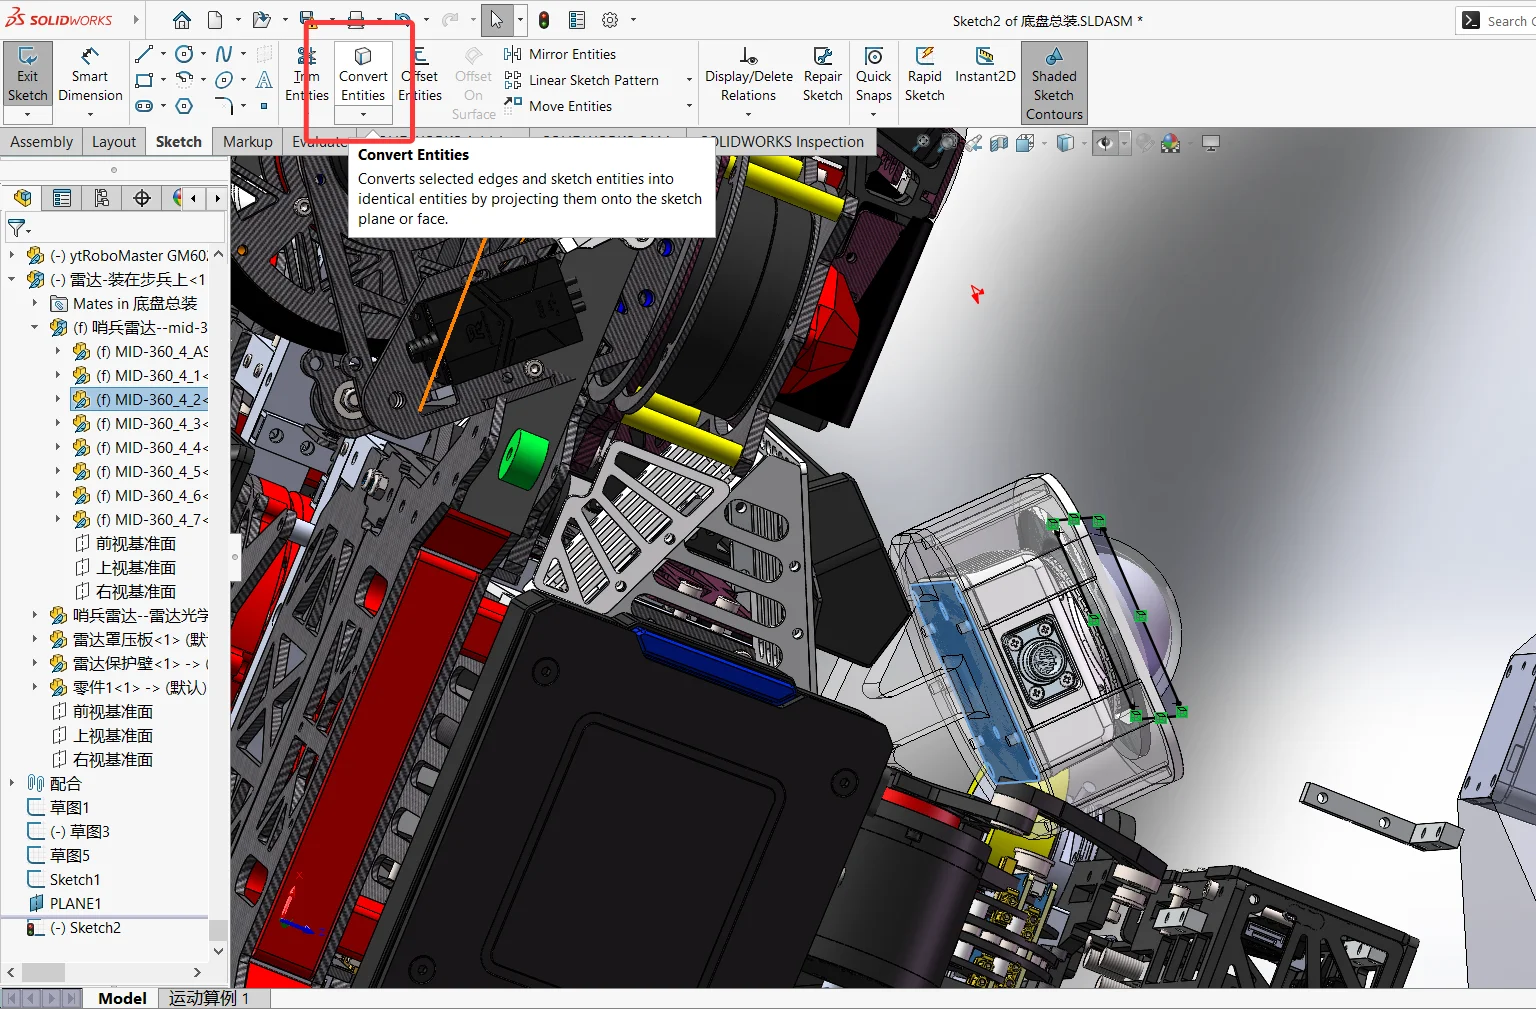
再基于这个面进行画草图,然后点击底面,点转换实体。
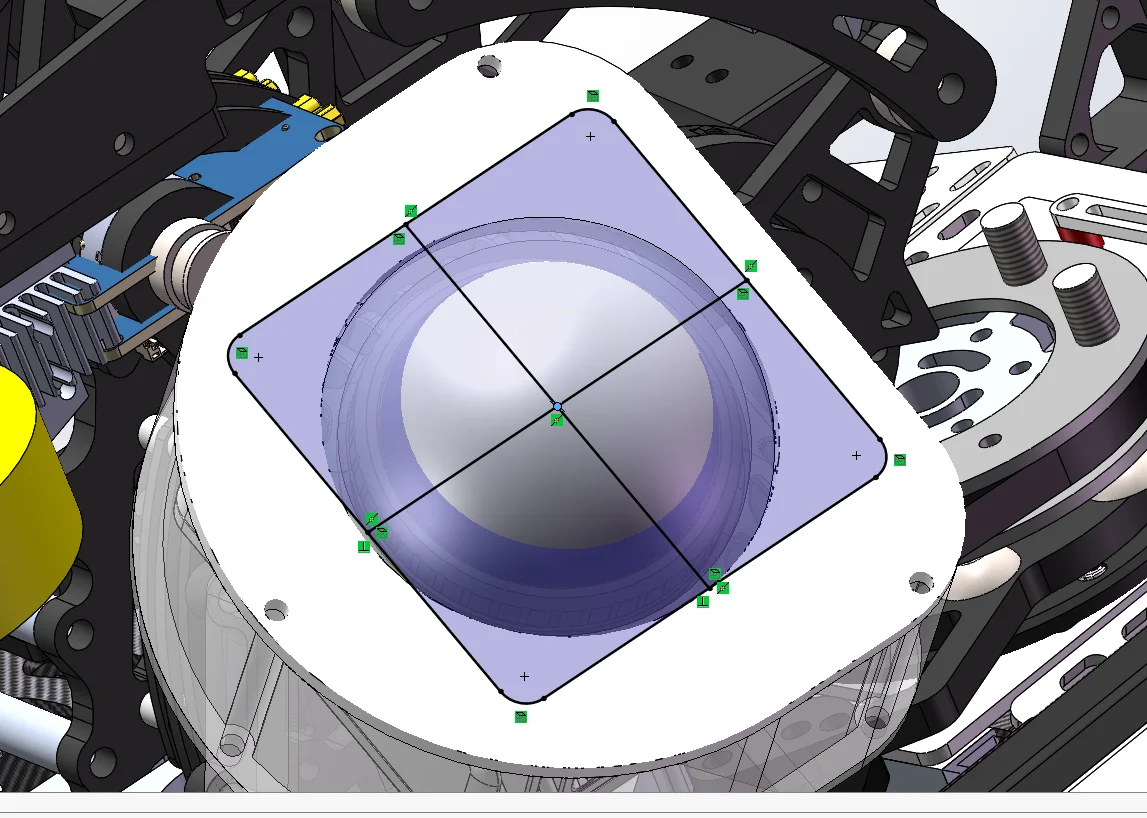
在这个面上把中点标出来。(这个点就是点云OXYZ点)
再测量点云OXYZ点到底盘中点(轮轴中点)的距离。
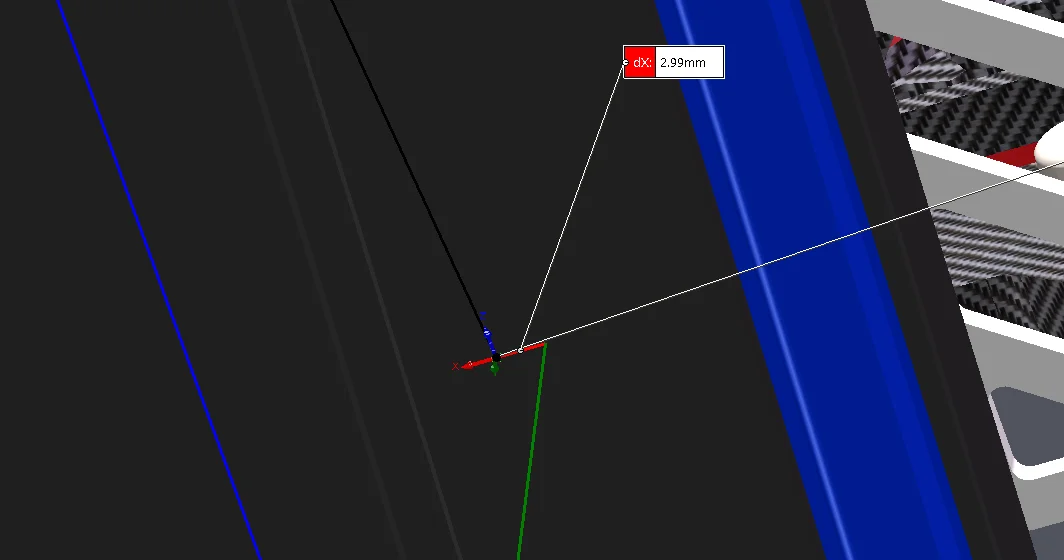
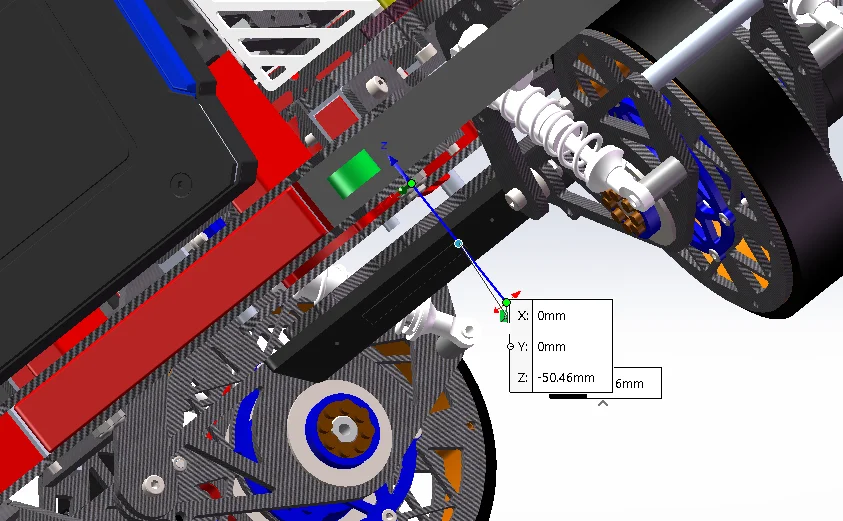
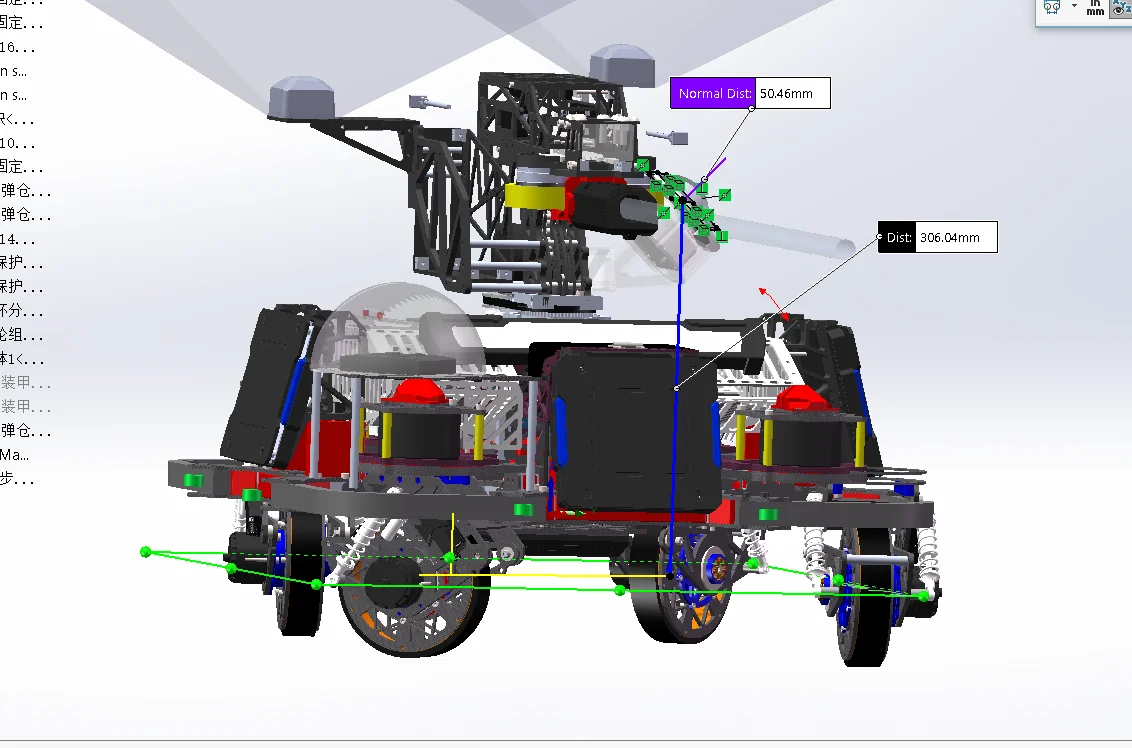
如下图,朝后偏X=-2.99mm,朝左偏Y=104.69mm,朝上偏Z=255.58mm + 50.46mm = 306.04mm
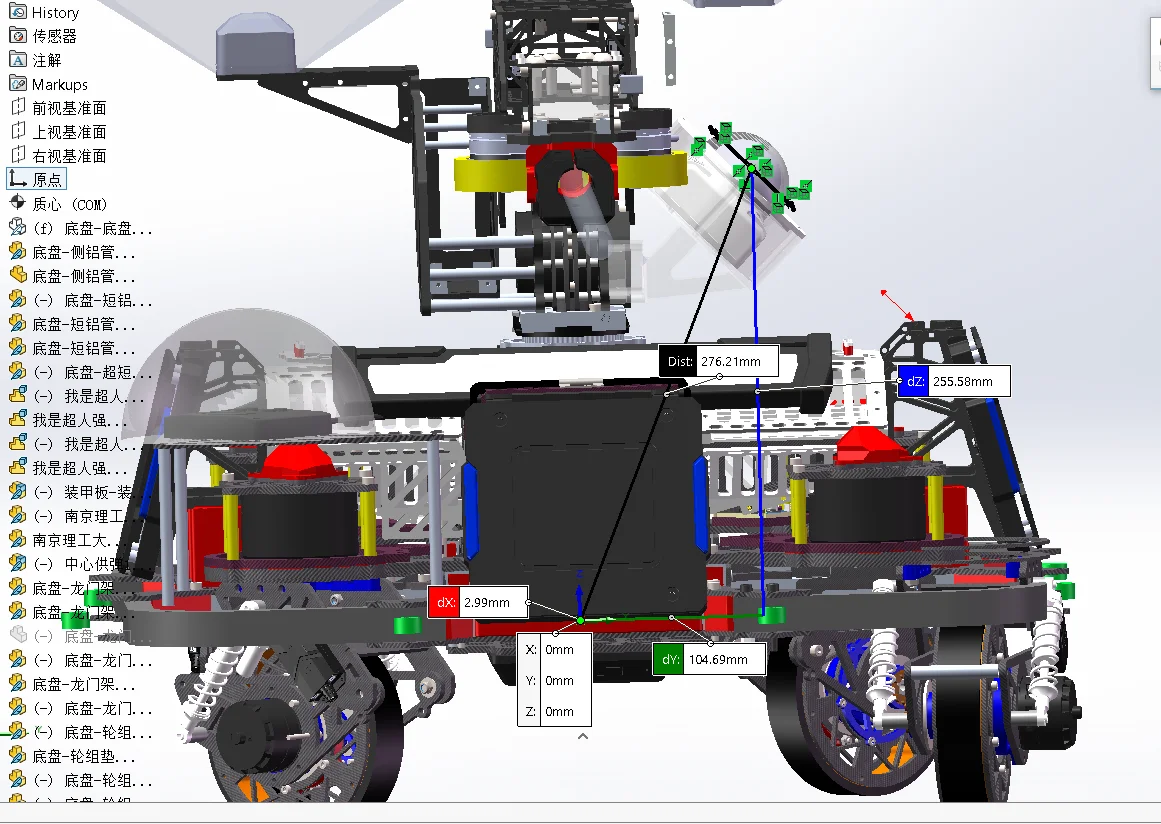
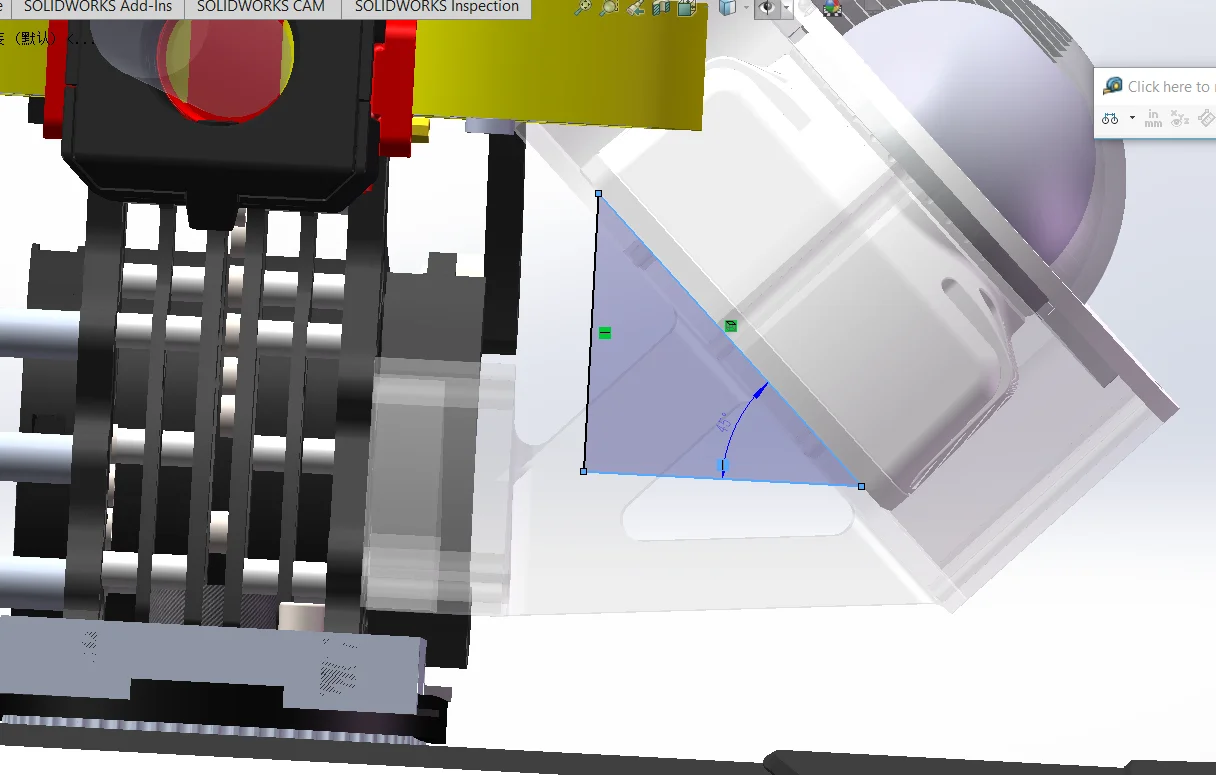
然后横滚偏roll = 45°,deg2rad = 0.25pi 然后航向角偏yaw = 180°,deg2rad = pi
这还没完,刚才只是测到底盘的距离,而我们真正挂在云台Yaw上,所以z要减去底盘到云台yaw的距离,所以最终朝上偏移 z = 255.58mm + 50.46mm - 210.46mm = 95.58mm
        <!--livox-->
        <xmacro_block name="livox" prefix="front_" parent="gimbal_yaw" pose="-0.00299 0.10469 0.30604 ${pi/4} 0 ${pi}" update_rate="20" samples="1875"/>
综上,你应该需要的数据是:
1. 轮子实际直径

2. 前后轮中心轴距
   前轮中心 → 后轮中心

3. 左右轮中心轮距
   左轮中心面 → 右轮中心面

4. chassis 刚性主体:
   X 方向长度
   Y 方向宽度
   Z 方向高度

5. chassis/轮轴中心 → 云台 yaw 旋转轴中心:
   Δx
   Δy
   Δz

   如果云台不在底盘正中央,x/y 也得知道。

6. yaw 旋转轴中心 → 云台 pitch 旋转轴中心:
   Δx
   Δy
   Δz

7. Mid360 如果挂 chassis:
   chassis 原点 → Mid360 reference frame(mid360的原点:距离底面中心高47mm处)
   Δx Δy Δz
   roll pitch yaw

   如果挂 gimbal_yaw:
   yaw 轴原点 → Mid360 reference frame(mid360的原点:距离底面中心高47mm处)
   Δx Δy Δz
   roll pitch yaw
修改完后:
chmod +x ./src/rmoss_gz_resources/update_model.sh
./src/rmoss_gz_resources/update_model.sh